



مشاكل الذكاء الاصطناعي في السيارات ذاتية القيادة.. فشل سيارة صينية في الركن لـ868 مرة
الأحد، 22 نوفمبر 2026 09:12 م
-
 مشاركة
-

-

-

-

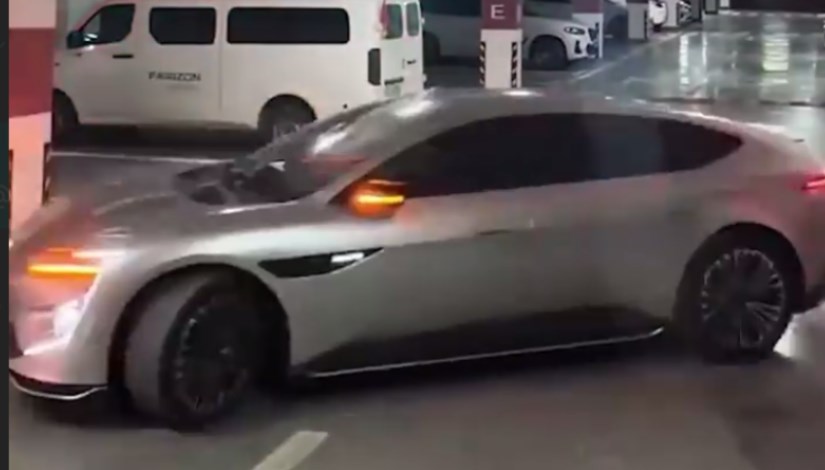
فشل سيارة صينية في الركن الذاتي


كشفت واقعة غريبة في الصين عن أحد أهم التحديات التي تواجه تقنيات الذكاء الاصطناعي في السيارات ذاتية القيادة، بعدما ظلت سيارة كهربائية تتحرك داخل مرآب سكني تحت الأرض، في محاولات لركن نفسها وصلت إلى 868 محاولة خلال ليلة واحدة، بينما كان مالكها نائماً في منزله، دون أن تتمكن من إتمام المهمة أو إيقاف الخلل ذاتيًا.
وتعيد هذه الواقعة، تسليط الضوء على حدود أنظمة القيادة الذكية، ومدى قدرتها على التعامل مع المواقف غير المتوقعة، خاصة عندما تواجه خللاً برمجيًا يجعلها تكرر الأوامر نفسها دون الوصول إلى حل، وهو ما يطرح تساؤلات بشأن مدى استقلالية السيارات ذاتية القيادة، والحاجة إلى استمرار وجود العنصر البشري كجزء أساسي من منظومة الأمان والتحكم.
سيارة صينية تحاول الركن 868 مرة
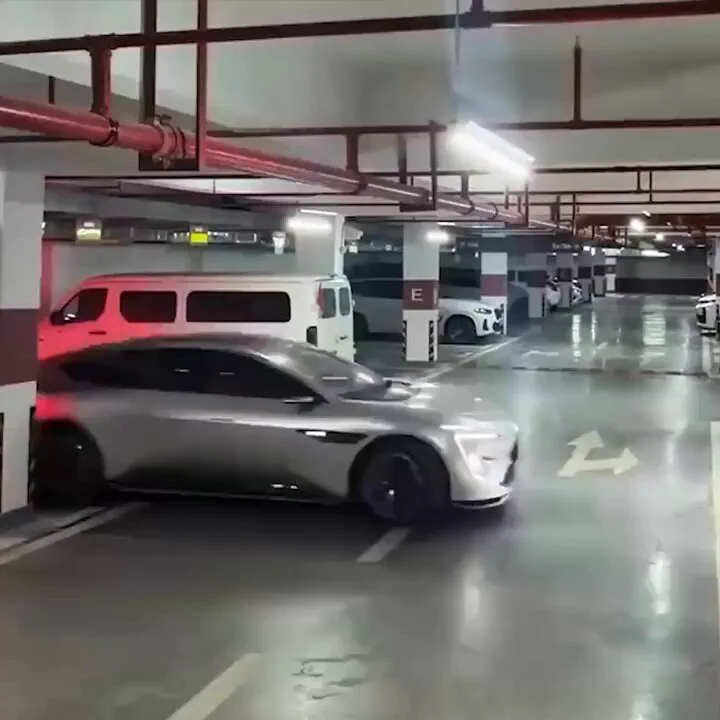
بدأت الواقعة داخل مرآب سكني تحت الأرض في مقاطعة آنهوي الصينية، عندما لاحظ حارس الأمن عبر كاميرات المراقبة سيارة كهربائية فارغة تتحرك بشكل متكرر ذهاباً وإياباً، في محاولة للوقوف داخل أحد الأماكن المخصصة لركن السيارات.
واستمرت التحركات، لساعات خلال الليل وحتى الصباح، ما أثار استغراب العاملين في الموقع، خاصة أن السيارة لم يكن بداخلها سائق، وعندما راجع المالك سجلات السيارة في الصباح، اكتشف أن نظام الركن التلقائي دخل في سلسلة طويلة من المحاولات، بلغ عددها 868 محاولة ومناورة فاشلة، دون أن يتمكن النظام من إتمام عملية الركن أو الخروج من دائرة المحاولات المتكررة.
فشل الذكاء الاصطناعي في إيقاف السيارة
ولم يصدر تفسير رسمي قاطع من الشركة المصنعة، يحدد سبب الواقعة أو طراز السيارة، لكن التفسيرات التقنية المتداولة تشير إلى عدة احتمالات، تكشف في الوقت نفسه عن طبيعة التحديات التي تواجه أنظمة القيادة والركن الذاتي.
خلل برمجي في نظام الركن الذكي
قد يكون النظام دخل في حلقة متكررة من الأوامر البرمجية، بحيث يحاول تنفيذ المناورة نفسها في كل مرة دون إدراك أن المحاولة السابقة لم تحقق النتيجة المطلوبة، وتزداد احتمالات حدوث هذا النوع من المشكلات عندما تواجه المستشعرات صعوبة في قراءة البيئة المحيطة، مثل ضعف الإضاءة أو عدم وضوح خطوط أماكن الانتظار أو وجود عوائق يصعب على النظام تصنيفها بصورة صحيحة.
صعوبة تفسير البيانات القادمة من المستشعرات
تعتمد السيارات ذاتية القيادة على مجموعة من الكاميرات وأجهزة الاستشعار وأنظمة معالجة البيانات لتحديد موقعها والمسافات بينها وبين الأجسام المحيطة، ولكن هذه الأنظمة ليست معصومة من الخطأ، إذ يمكن أن تؤدي الظروف البيئية غير المثالية أو تضارب المعلومات القادمة من المستشعرات إلى اتخاذ قرارات غير دقيقة، وهو ما قد يدفع النظام إلى تكرار المناورات بدلاً من تغيير أسلوب التعامل مع الموقف.
احتمال التفعيل غير المقصود
من التفسيرات المطروحة أيضًا احتمال تشغيل خاصية الركن عن بُعد دون قصد، سواء من خلال تطبيق الهاتف الذكي أو مفتاح السيارة، لكن هذا الاحتمال لم يتم تأكيده رسميًا، وتزامنت الواقعة مع مسابقة مرتبطة بتقنيات القيادة الذكية نظمتها هواوي، تمنح المشاركين نقاطًا ومكافآت بناءً على استخدام أنظمة الركن الذاتي، إلا أن ذلك لا يثبت وجود علاقة بين المسابقة وتشغيل السيارة خلال الليل.
سيارة تعمل بالذكاء الاصطناعي تصاب بالتهنيج
ورغم التطور الكبير في تقنيات الذكاء الاصطناعي والبرمجيات المستخدمة في السيارات الحديثة، فإن الأنظمة الذكية تظل معتمدة على تعليمات برمجية وبيانات ومستشعرات وأجهزة إلكترونية، وكل عنصر من هذه العناصر يمكن أن يتعرض لخلل يؤثر في أداء المنظومة بالكامل، وعندما تواجه السيارة موقفاً لم تتمكن خوارزميات التشغيل من تفسيره بصورة صحيحة، قد تدخل في حالة من التردد أو تكرار الأوامر، خاصة إذا لم تتضمن البرمجيات آلية فعالة لاكتشاف الفشل المتكرر والانتقال إلى وضع آمن.
وتختلف هذه الحالة عن التهنيج التقليدي في أجهزة الكمبيوتر؛ إذ لا يقتصر تأثيرها على توقف الشاشة أو بطء الاستجابة، بل قد يمتد إلى استمرار تنفيذ أوامر الحركة والمناورة، وهو ما يجعل التعامل مع الأخطاء البرمجية في السيارات أكثر حساسية وخطورة، والأهم أن الذكاء الاصطناعي لا يمتلك بالضرورة القدرة على إصلاح كل عطل يواجهه بنفسه، فالتصحيح التلقائي يعتمد على وجود آليات مبرمجة مسبقاً لاكتشاف الأخطاء ومعالجتها، وإذا كان الخلل في منطق اتخاذ القرار نفسه، فقد لا يتمكن النظام من الخروج من المشكلة دون تدخل خارجي.
دور العنصر البشري في السيارات ذاتية القيادة
وتؤكد هذه الواقعة، أن التطور التكنولوجي، مهما بلغ مداه، لا يعني الاستغناء الكامل عن الإنسان، خاصة في الأنظمة التي تتعامل مع الحركة والقرارات المرتبطة بالسلامة، والعنصر البشري يظل ضرورياً في عدد من الجوانب، أبرزها:
- التدخل عند حدوث الأعطال: يستطيع الإنسان إيقاف النظام أو فصل خاصية التشغيل التلقائي عندما تتكرر التصرفات غير الطبيعية.
- تقييم المواقف الاستثنائية: قد يتمكن السائق من فهم ظروف المكان والعوائق التي يصعب على النظام الآلي تفسيرها.
- مراقبة أداء البرمجيات: تساعد المتابعة البشرية في اكتشاف الأخطاء التي قد لا تتمكن أنظمة التشخيص التلقائي من معالجتها.
- اتخاذ قرارات السلامة: يجب أن تتضمن السيارات أنظمة احتياطية قادرة على إيقاف الحركة بأمان عند اكتشاف خلل متكرر.
ولا يعني ذلك أن السيارات ذاتية القيادة غير قادرة على التعامل مع المواقف المختلفة، وإنما يشير إلى ضرورة تطوير أنظمة حماية تسمح لها بالتعرف على حدود قدراتها، والتوقف عن تكرار الأوامر الفاشلة، والانتقال إلى وضع آمن عند تعذر تنفيذ المهمة.
الاستغناء عن السائق مستقبلًا
وتتجه شركات السيارات والتكنولوجيا العالمية، إلى تطوير أنظمة قيادة أكثر استقلالية، تعتمد على الذكاء الاصطناعي والتعلم الآلي وتحليل البيانات في الوقت الفعلي، بهدف تقليل الأخطاء البشرية وتحسين كفاءة القيادة والركن والمناورة.
لكن الوصول إلى قيادة ذاتية موثوقة لا يرتبط فقط بقدرة السيارة على تنفيذ الأوامر في الظروف الطبيعية، بل بمدى قدرتها على التعامل مع الأعطال والظروف غير المتوقعة، واكتشاف الحالات التي تتجاوز قدراتها التشغيلية، وتظل اختبارات السلامة، وأنظمة الطوارئ، والتحديثات البرمجية، والرقابة البشرية عناصر أساسية لضمان عمل هذه التقنيات بصورة آمنة.
وتكشف واقعة السيارة الصينية التي حاولت الركن 868 مرة أن الذكاء الاصطناعي، رغم قدراته المتسارعة، ليس نظاماً معصوماً من الأخطاء، وأن التطور الحقيقي للسيارات ذاتية القيادة لا يقاس فقط بقدرتها على التحرك دون سائق، بل بقدرتها أيضاً على اكتشاف أخطائها والتوقف عند فشلها، والإنسان يظل عنصراً مهماً في منظومة التكنولوجيا، ليس لمنافسة الآلة، وإنما لضمان أن تعمل الآلة بأمان عندما تعجز عن اتخاذ القرار الصحيح.
اقرأ أيضًا:
2000 مهندس في مركز واحد.. مصر تتحول لمركز عالمي لبرمجيات السيارات الذكية
Short Url


2000 مهندس في مركز واحد.. مصر تتحول لمركز عالمي لبرمجيات السيارات الذكية
02 نوفمبر 2026 07:12 م
من البيع إلى الخدمات الرقمية.. كيف تراهن تويوتا على السيارات الذكية لتعزيز أرباحها؟
18 أكتوبر 2026 12:39 ص

كوالكوم: الذكاء الاصطناعي والجيل السادس يعيدان تشكيل مستقبل الأجهزة والسيارات الذكية
24 سبتمبر 2026 03:20 ص
6 مليارات دولار صادرات مستهدفة في 2026.. البرمجيات المدمجة تفتح سوق السيارات الذكية
17 سبتمبر 2026 06:40 ص

السيارات الذكية تعالج يوميًا 4 تيرابايت من البيانات وتوفر ملايين الوظائف
06 يوليو 2026 05:03 م

العلمين الجديدة تطلق أول سيارة ذكية لكشف أعطال الكهرباء في المدن الجديدة
30 مايو 2026 01:22 م


بشرى لأصحاب سيارات ذوي الإعاقة المحتجزة بالموانئ.. «اقتصادية الشيوخ» تناقش تسريع الإفراج غدا
22 نوفمبر 2026 09:23 م
حوافز جديدة خلال أسابيع.. وزير الصناعة يكشف خطة دعم السيارات الكهربائية في مصر
22 نوفمبر 2026 02:54 م
المنصور للسيارات: نستهدف زيادة تجميع 55% من السوق المصرية بحلول 2030
22 نوفمبر 2026 01:55 م
أكثر الكلمات انتشاراً
